Chuyển đến nội dung chính
CƠ KHÍ.NET
Tự động hóa & robot

Tự động hóa & robot

Robot công nghiệp, PLC, tự động hóa dây chuyền sản xuất.

Robot công nghiệp

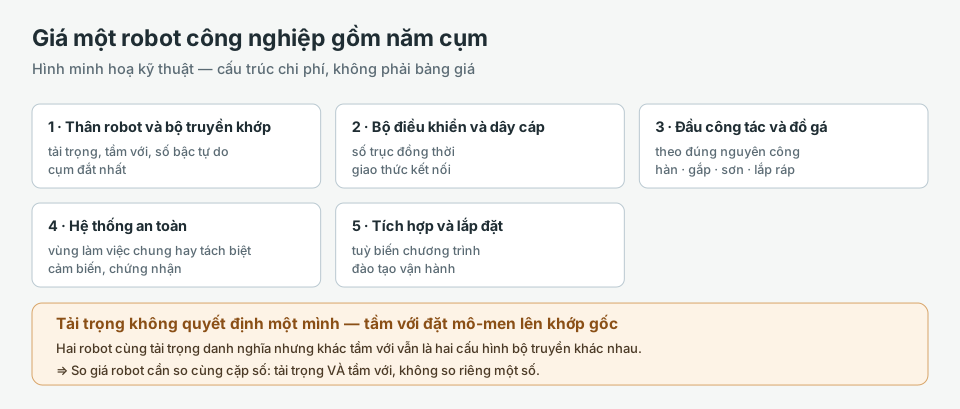
Giá robot công nghiệp phụ thuộc những gì: năm cụm chi phí và cách đọc một báo giá

Giá một robot công nghiệp tách thành năm cụm: thân robot và bộ truyền trong khớp, bộ điều khiển và dây cáp, đầu công tác và đồ gá, hệ thống an toàn, và tích hợp lắp đặt. Bộ truyền trong khớp thường là khoản đắt nhất vì nó giữ độ lặp lại của cả cánh tay. Bảng quyết định sáu bước để đọc một báo giá; không bảng giá, không xếp hạng thương hiệu.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

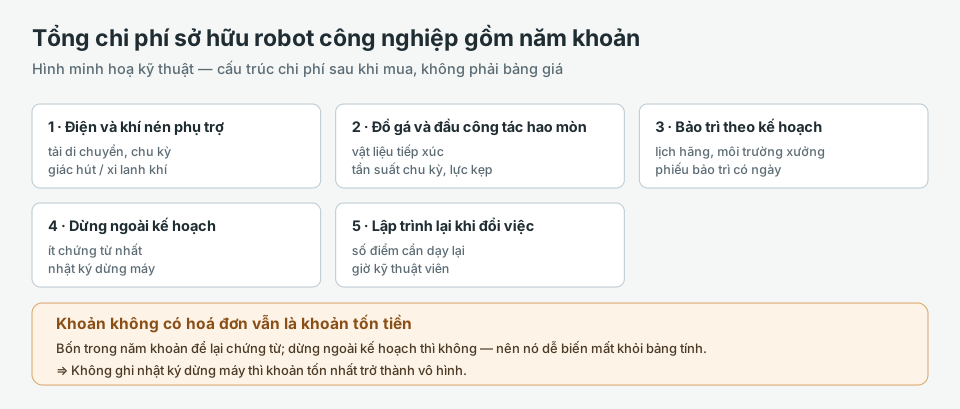
Tổng chi phí sở hữu robot công nghiệp: năm khoản sau khi mua và khoản hay bị bỏ sót

Sau khi mua, một robot công nghiệp tiêu tiền ở năm chỗ: điện và khí nén phụ trợ, đồ gá và đầu công tác hao mòn, bảo trì theo kế hoạch, dừng ngoài kế hoạch, và lập trình lại khi đổi nguyên công. Khoản dừng ngoài kế hoạch để lại ít chứng từ nhất nên dễ bị bỏ sót. Bảng quyết định năm bước để soát chi phí vận hành bất thường.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

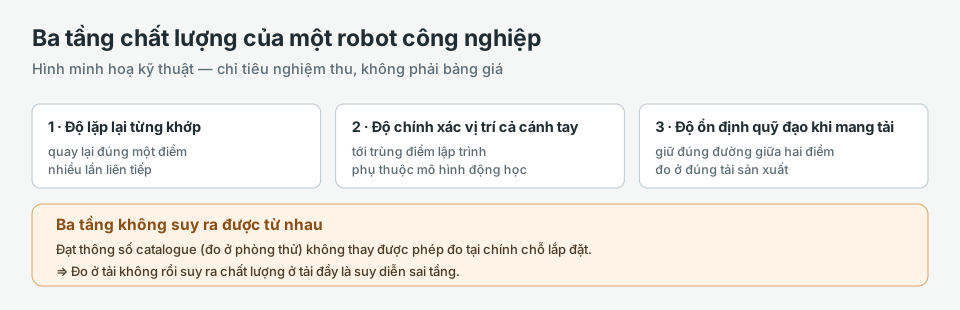
Chỉ tiêu đánh giá chất lượng robot công nghiệp: ba tầng cần đo khi nghiệm thu

Chất lượng của một robot công nghiệp đo ở ba tầng tách rời: độ lặp lại của từng khớp, độ chính xác vị trí của cả cánh tay, và độ ổn định quỹ đạo khi mang tải. Ba tầng không suy ra được từ nhau nên nghiệm thu phải đo riêng, đúng tải và tốc độ sản xuất. Bảng quyết định năm bước nghiệm thu theo đúng thứ tự.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật

Thêm bài viết trong Tự động hóa & robot

PLC & điều khiển

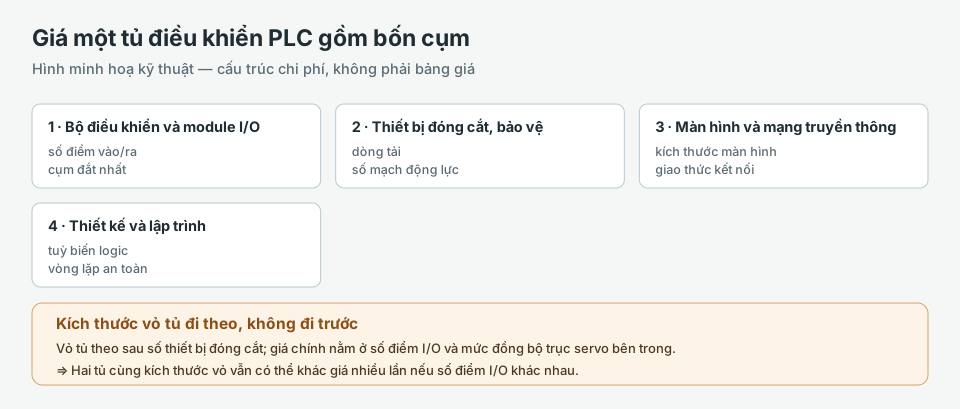
Giá tủ điều khiển PLC phụ thuộc những gì: bốn cụm chi phí và cách đọc một báo giá

Giá một tủ điều khiển PLC tách thành bốn cụm: bộ điều khiển trung tâm và module I/O, thiết bị đóng cắt và bảo vệ, màn hình vận hành và mạng truyền thông, và phần thiết kế lập trình. Số điểm I/O quyết định phần lớn giá, không phải kích thước vỏ tủ. Bảng quyết định năm bước để đọc một báo giá; không bảng giá, không xếp hạng thương hiệu.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

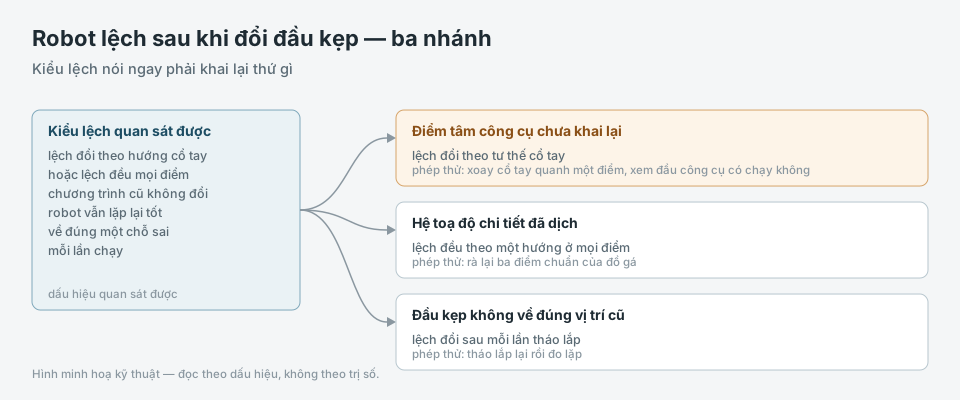
Đổi đầu kẹp xong robot chạy sai vị trí: điểm tâm công cụ chưa khai lại

Thay đầu kẹp hoặc thay mỏ hàn xong, robot chạy lại chương trình cũ thì lệch vị trí. Ba nguyên nhân tách được bằng kiểu lệch: điểm tâm công cụ chưa khai lại, hệ toạ độ chi tiết đã dịch, và bản thân đầu kẹp không lắp về đúng vị trí cũ.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

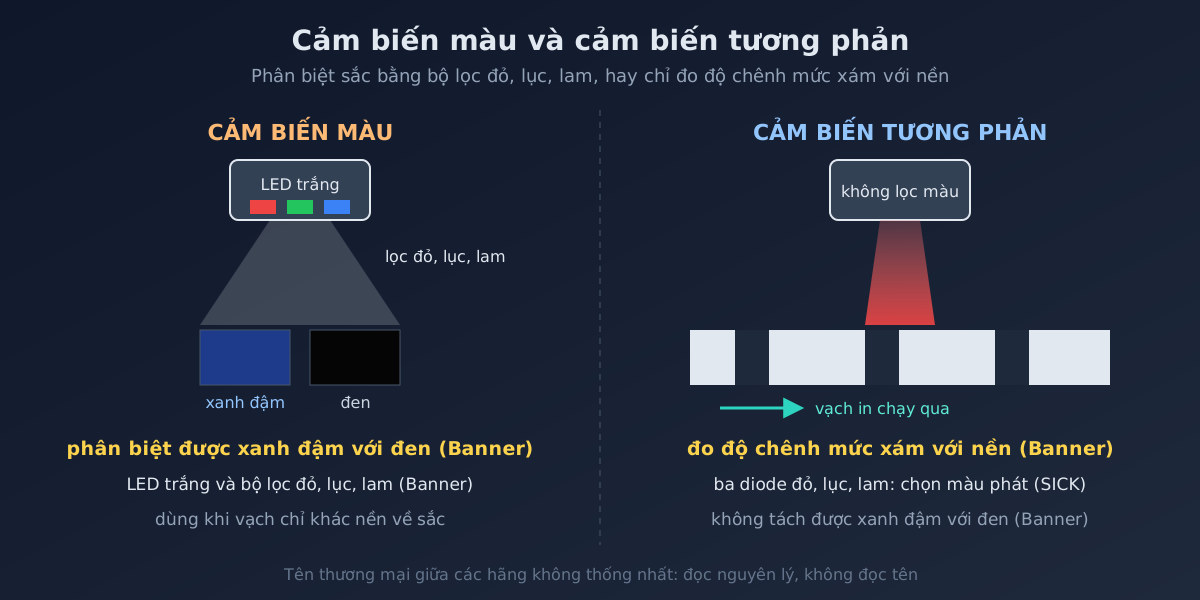
Cảm biến màu và cảm biến tương phản đọc vạch in: phân biệt sắc hay chỉ đo mức xám

Cảm biến màu thật dùng LED trắng và bộ lọc đỏ, lục, lam nên phân biệt được sắc gần nhau như xanh đậm với đen; cảm biến tương phản nhận vạch theo độ chênh mức xám với nền. Vì sao ba diode đỏ, lục, lam không biến cảm biến tương phản thành cảm biến màu, cách đọc vạch trên màng trong suốt, bề mặt bóng, và khi nào cần cảm biến phát quang.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

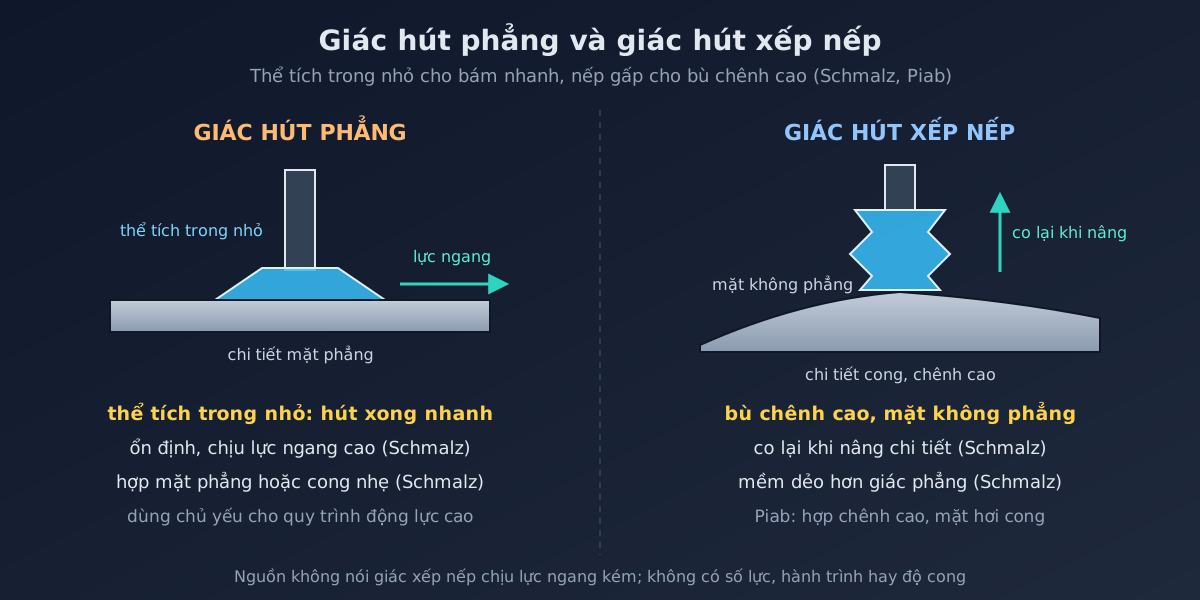
Giác hút phẳng và giác hút xếp nếp: bám nhanh, chịu lực ngang hay bù chênh cao

Giác hút phẳng có thể tích trong nhỏ nên hút xong nhanh, ổn định và chịu lực ngang cao, hợp chi tiết phẳng hoặc cong nhẹ di chuyển nhanh. Giác xếp nếp mềm dẻo hơn, bù chênh cao và mặt không phẳng, co lại khi nâng chi tiết. Cơ chế thể tích trong và nếp gấp, ca biên chi tiết cong mà robot chạy nhanh, và điều nguồn không nói về lực ngang của giác xếp nếp.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

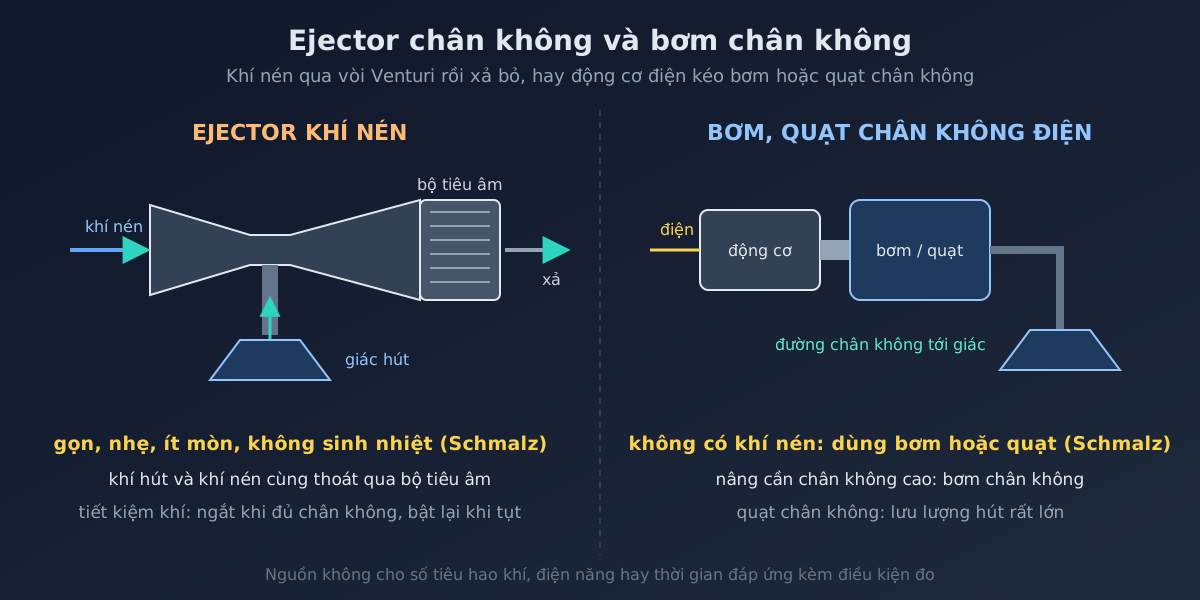
Ejector chân không và bơm chân không: khí nén xả bỏ đổi lấy bộ tạo chân không gọn, ít mòn

Ejector tạo chân không bằng khí nén theo nguyên lý Venturi: gọn, nhẹ, ít mòn, không sinh nhiệt, nhưng khí nén tốn điện để sinh ra và bị xả bỏ qua bộ tiêu âm. Không có khí nén hoặc cần chân không cao thì dùng bơm điện, quạt chân không cho lưu lượng hút lớn. Chức năng tiết kiệm khí hoạt động thế nào, vì sao không dùng được ở mọi nơi, và ba mẹo sai.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

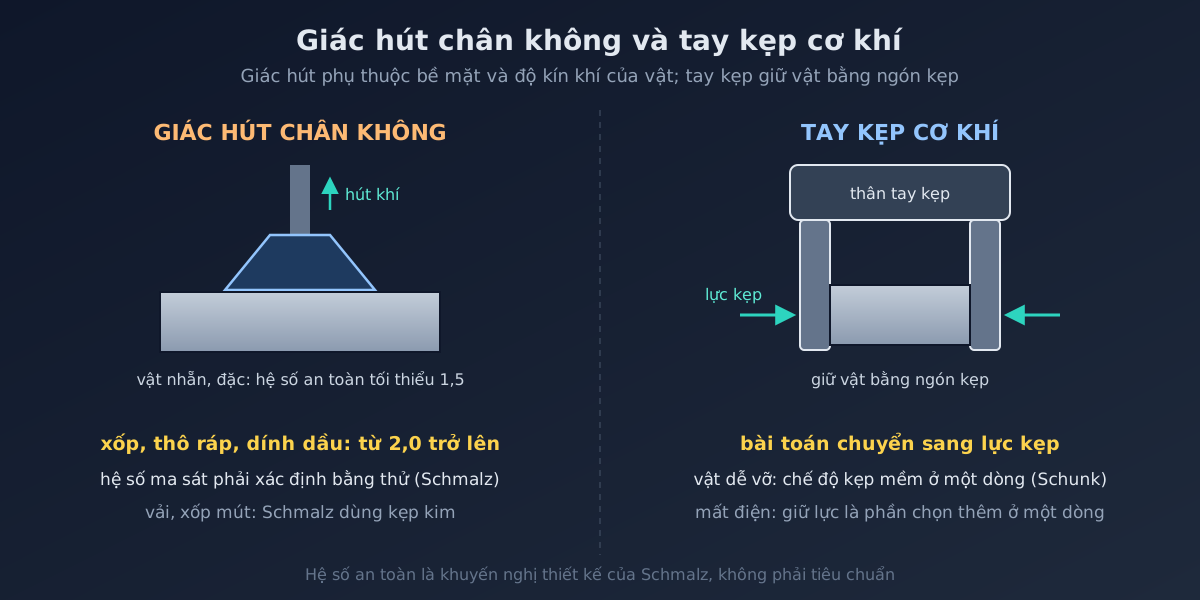
Giác hút chân không và tay kẹp cơ khí: bề mặt vật quyết định giác hút, lực kẹp quyết định tay kẹp

Giác hút chân không phụ thuộc bề mặt vật: nhẵn, kín khí thì tính với hệ số an toàn thấp nhất, xốp, thô ráp, dính dầu phải tăng hệ số, vật xốp mềm thì chuyển sang kẹp kim. Tay kẹp dạng ngón không cần bề mặt kín khí. Hệ số an toàn theo Schmalz, vì sao ma sát phải thử, và điều kiện đi kèm khi tài liệu ghi giữ phôi lúc mất điện.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
PLC & điều khiển

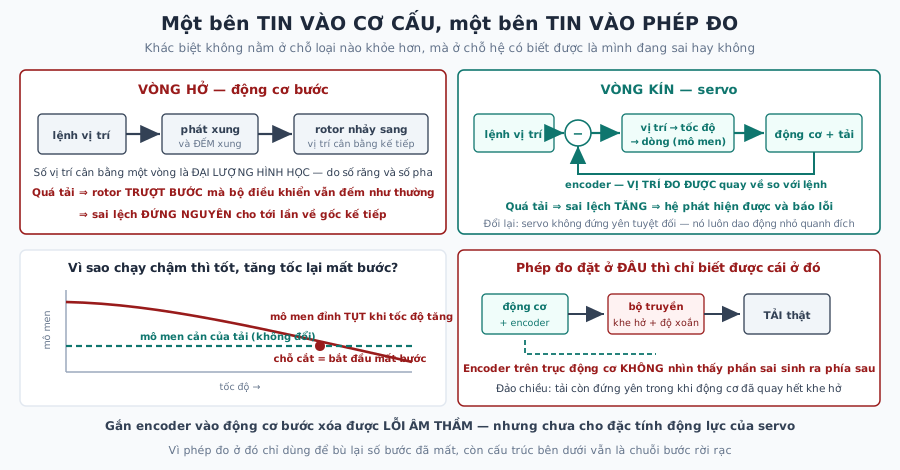
Động cơ bước và servo: vòng hở và vòng kín giữ vị trí khác nhau ra sao?

Động cơ bước quay theo các vị trí cân bằng rời rạc do kết cấu răng từ quyết định nên bộ điều khiển đếm xung là suy ra vị trí; servo đo vị trí thật rồi sửa liên tục theo sai lệch. Khác biệt nằm ở chỗ hệ tin vào cơ cấu hay tin vào phép đo.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Tự động hóa & robot

Nguyên lý cảm biến công nghiệp: cảm biến tiệm cận cảm ứng, điện dung, quang, siêu âm

Cảm biến tiệm cận phát hiện vật thể không cần chạm, gồm 4 loại chính: cảm ứng từ (chỉ kim loại), điện dung (mọi vật liệu), quang điện, siêu âm. Bài giải thích cơ chế dòng điện xoáy của cảm biến cảm ứng, phân biệt 4 loại, và tiêu chuẩn IEC 60947-5-2 quy định khoảng cách phát hiện danh định.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

Cảm biến nhiệt độ: can nhiệt và nhiệt điện trở khác nhau ra sao?

Can nhiệt tự sinh điện áp từ chênh lệch nhiệt độ giữa hai đầu nên cần mốc so sánh và đo được dải rất rộng. Nhiệt điện trở đổi điện trở theo nhiệt độ, cần dòng kích thích nhưng ổn định và lặp lại tốt hơn ở dải hẹp.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
PLC & điều khiển

Encoder tuyệt đối và tương đối khác nhau thế nào?

Encoder tương đối chỉ phát xung khi có chuyển động nên bộ điều khiển phải đếm và phải biết điểm gốc; mất điện là mất vị trí. Encoder tuyệt đối phát mã riêng cho từng vị trí nên bật máy lên là biết ngay đang ở đâu.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
PLC & điều khiển

HMI mất kết nối hoặc hiển thị sai dữ liệu từ PLC: nguyên nhân và cách khắc phục

HMI mất kết nối/hiển thị sai dữ liệu từ PLC do 1 trong 4 nhóm: cáp vật lý lỏng/đứt/nhiễu, cấu hình giao thức không khớp (địa chỉ, baud rate), project HMI chưa đồng bộ sau khi sửa PLC, hoặc nhiễu điện từ từ biến tần/động cơ gần đó.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

Cách đấu dây cảm biến tiệm cận PNP/NPN vào PLC

Cảm biến 3 dây DC theo mã màu chuẩn IEC: nâu=+V, xanh dương=0V, đen=tín hiệu. PNP xuất điện áp dương khi kích hoạt (sourcing), NPN nối đất khi kích hoạt (sinking) — phải khớp đúng kiểu ngõ vào PLC (sourcing/sinking input), đấu nhầm gây sai logic tín hiệu.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

Cảm biến tiệm cận báo sai hoặc không phát hiện được vật: nguyên nhân và cách khắc phục

Cảm biến tiệm cận không phát hiện được vật hoặc báo tín hiệu giả thường do 5 nguyên nhân: khoảng cách lắp vượt Sn, sai loại cảm biến cho vật liệu, nhiễu điện từ từ biến tần/hàn, đầu cảm biến bẩn, hoặc đấu sai PNP/NPN. Quy trình kiểm tra theo thứ tự từ dễ đến khó.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
PLC & điều khiển

Động cơ rò điện khi dùng biến tần: nguyên nhân và cách khắc phục

Cảm giác rò điện khi sờ vỏ động cơ dùng biến tần phần lớn là dòng rò tần số cao (common-mode) sinh ra từ chuyển mạch PWM, không phải cách điện hỏng — khắc phục bằng tiếp địa đúng chuẩn; nguyên lý biến tần 1 pha ra 3 pha qua tầng chỉnh lưu-nghịch lưu.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

Nguyên lý robot công nghiệp: 5 kiểu động học, độ lặp lại vs độ chính xác, tiêu chuẩn ISO

Robot công nghiệp phân loại theo cấu trúc động học: 6 trục khớp nối tiếp, SCARA, Cartesian/gantry, Delta song song, trụ tròn. Bài giải thích từng kiểu, phân biệt độ lặp lại (repeatability) và độ chính xác (accuracy) theo ISO 9283:1998, và tiêu chuẩn an toàn ISO 10218-1/-2:2025.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

Cơ cấu chấp hành trong tự động hóa: phân loại khí nén, thủy lực, điện

3 nhóm cơ cấu chấp hành (actuator) phổ biến trong tự động hóa — khí nén, thủy lực, điện — mỗi nhóm mạnh yếu khác nhau về lực, tốc độ, độ chính xác, chi phí. cokhi.net đã có bài xy lanh khí nén và hệ thống thủy lực riêng — bài này tổng hợp so sánh cả 3 để chọn đúng loại cho từng bài toán tự động hóa.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật
Robot công nghiệp

Cảm biến tiệm cận: nguyên lý 4 loại phổ biến và cách chọn theo ứng dụng

4 loại cảm biến tiệm cận phổ biến trong tự động hóa — cảm ứng từ (chỉ phát hiện kim loại), điện dung (phát hiện mọi vật liệu), quang điện (khoảng cách phát hiện xa nhất), và từ tính (dùng trên xy lanh khí nén) — mỗi loại có nguyên lý và giới hạn ứng dụng riêng.

Biên soạn có hỗ trợ công cụ · nguồn dẫn kèm · cập nhật

Bài nền tảng

Tự động hóa & robot công nghiệp

Tự động hóa là con đường bắt buộc của sản xuất Việt Nam khi chi phí nhân công tăng và yêu cầu chất lượng ngày càng khắt khe. Chuyên mục này bao phủ từ nền tảng điều khiển (PLC, cảm biến, biến tần) đến robot công nghiệp và dây chuyền thông minh.

Nền tảng điều khiển

  • PLC (Programmable Logic Controller): bộ não của máy và dây chuyền — đọc tín hiệu cảm biến, chạy logic, điều khiển cơ cấu chấp hành. Lập trình ladder vẫn là ngôn ngữ phổ thông nhất.
  • Cảm biến: tiệm cận, quang, áp suất, encoder — "giác quan" của hệ thống.
  • Truyền động điện: biến tần điều khiển tốc độ động cơ; servo cho chuyển động định vị chính xác.
  • HMI/SCADA: giao diện vận hành và giám sát toàn nhà máy.

Robot công nghiệp

Robot 6 trục đảm nhận hàn, sơn, gắp đặt, đánh bóng; robot SCARA và delta chuyên lắp ráp và phân loại tốc độ cao; cobot (robot cộng tác) làm việc cạnh con người không cần rào chắn — phù hợp doanh nghiệp vừa và nhỏ bắt đầu tự động hóa.

Ứng dụng "vào tiền" nhanh nhất ở xưởng cơ khí Việt Nam: robot cấp phôi cho máy CNC, hàn robot cho kết cấu lặp lại và kiểm tra tự động bằng camera. Nguyên tắc triển khai: tự động hóa quy trình đã ổn định — đừng tự động hóa sự hỗn loạn.

An toàn robot công nghiệp có chuẩn quốc tế riêng (ISO 10218) quy định khoảng cách an toàn, tốc độ giới hạn khi có người trong vùng làm việc — khác hẳn cobot (được thiết kế để bỏ qua phần lớn yêu cầu rào chắn nhờ giới hạn lực/tốc độ ở cấp thiết kế). Xem lộ trình tự động hóa cụ thể cho xưởng CNC tại Tự động hóa xưởng CNC.

Thuật ngữ nền của chuyên trang

Tra nhanh định nghĩa, bảng và nguồn tiêu chuẩn của các thuật ngữ nền thuộc chuyên trang này: